Cartographier les fonds marins
Une étude simulée : l’image d’un fond marin, tirée d’un seul faisceau de son.
Date : 2020, terminé en 2026
Comment tirer d’un sonar à un seul faisceau l’image la plus fidèle d’un fond marin, et en lire le relief et la nature ? Un autre sujet de TIPE, envisagé en classes préparatoires en 2020, sur le même thème « Océan » : peu approfondi alors, avec quelques dispositifs dessinés pour orienter le capteur.
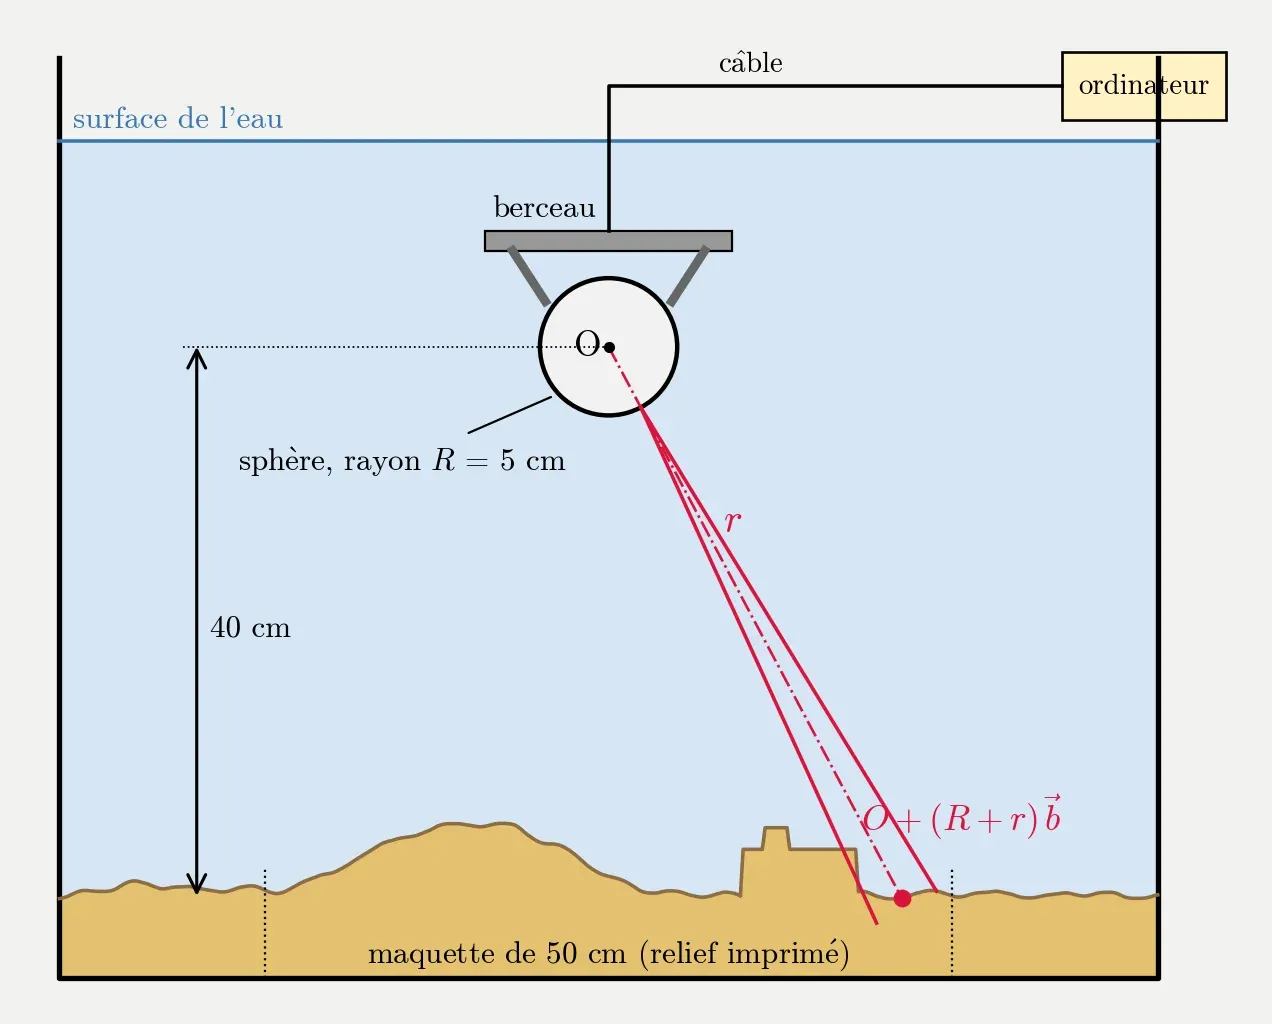
En 2026, j’ai décidé d’aller au bout, en étude et en simulation : un capteur fixé dans une sphère étanche que trois roues font tourner, une centrale inertielle pour savoir où pointe le faisceau, un balayage ligne par ligne, et l’image reconstruite plus nette que le faisceau, par déconvolution. Le programme de pilotage est écrit, le code des deux cartes aussi ; le tout conduit un banc simulé, sur un fond simulé de 50 × 50 cm. Un mémoire de 58 pages en rend compte, à lire depuis cette page.
Rien n’est encore construit : chaque résultat de cette page est une simulation, et le mémoire le dit.
Le résultat
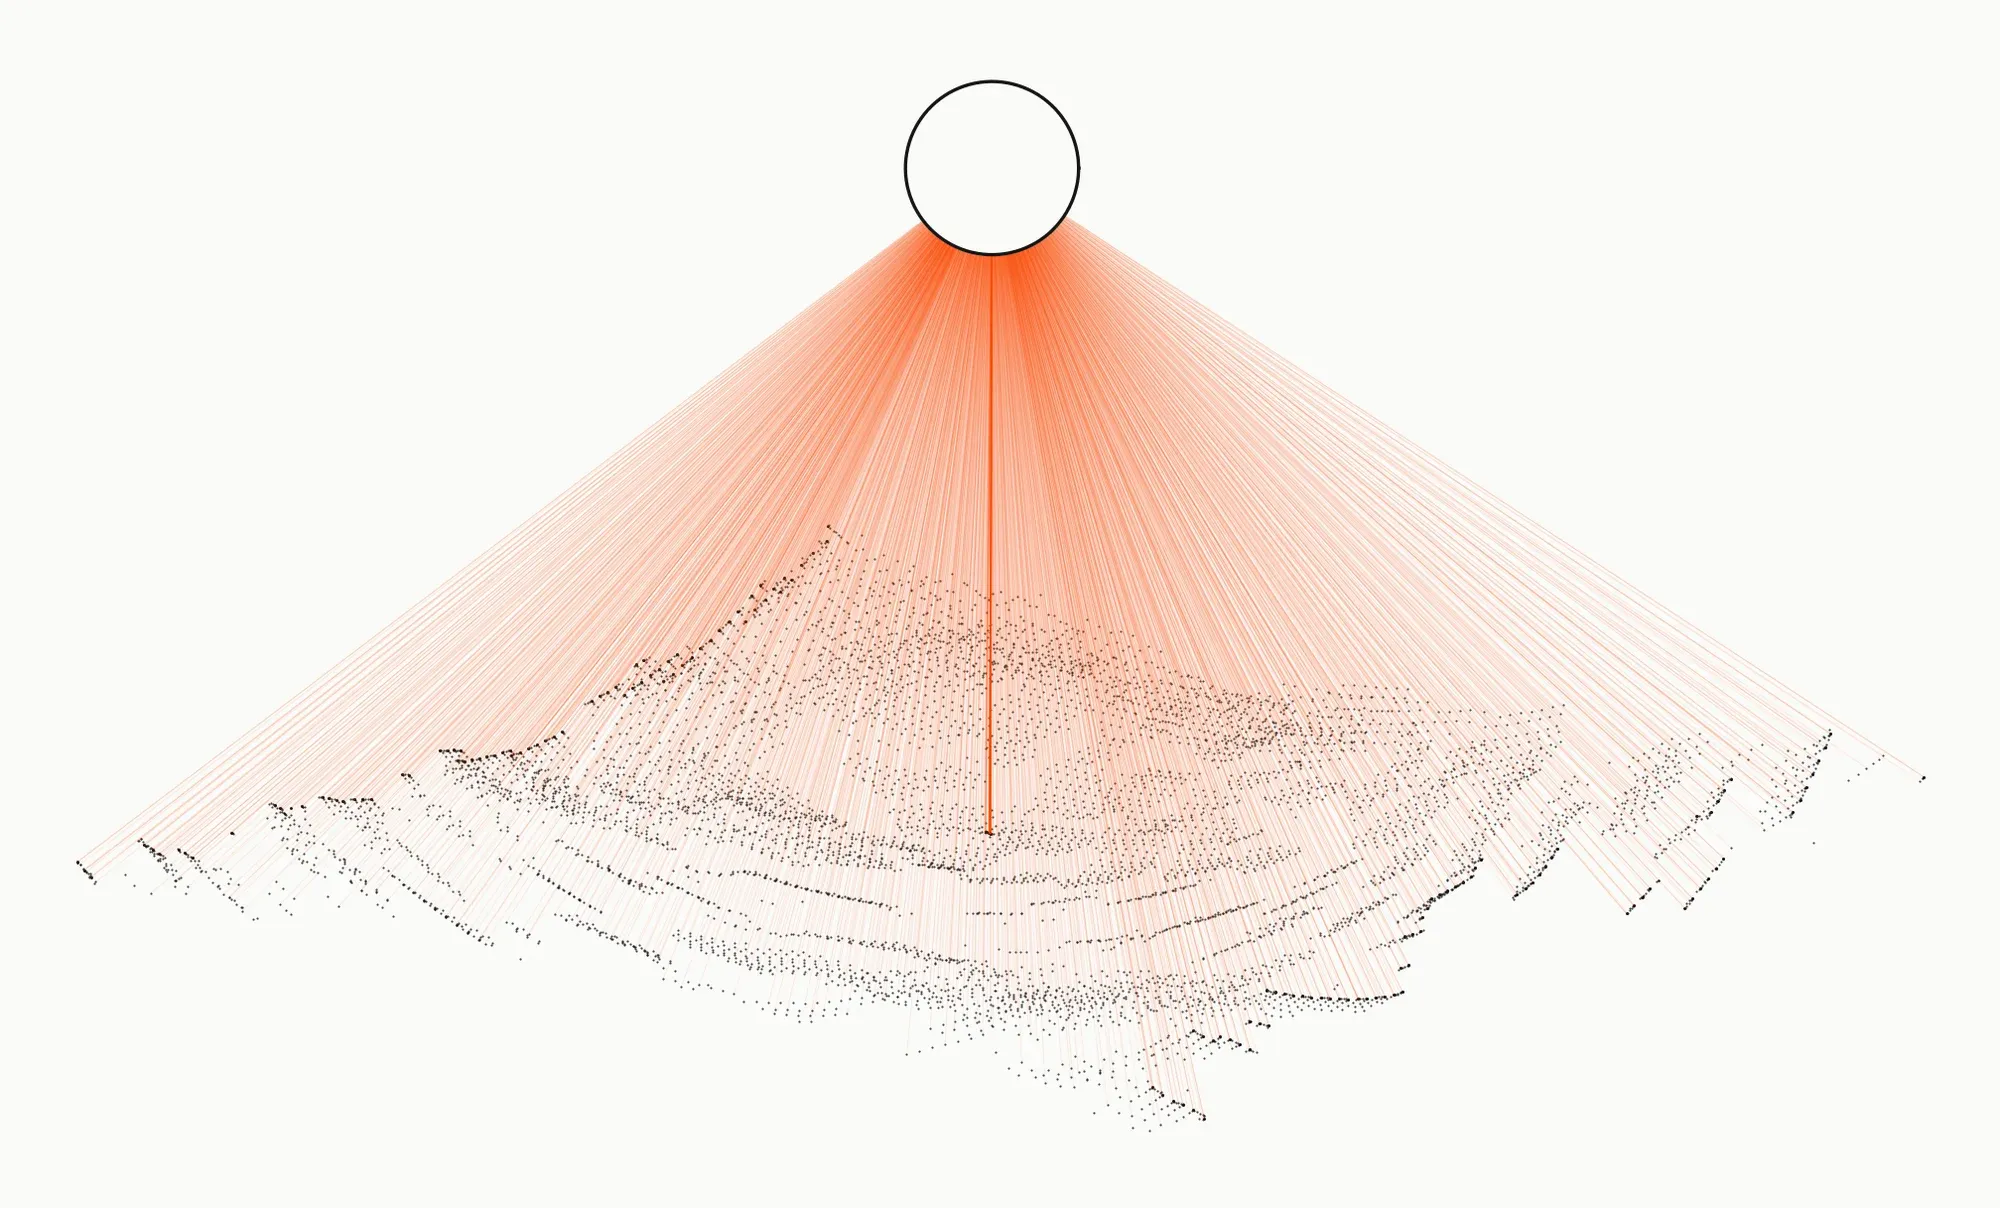
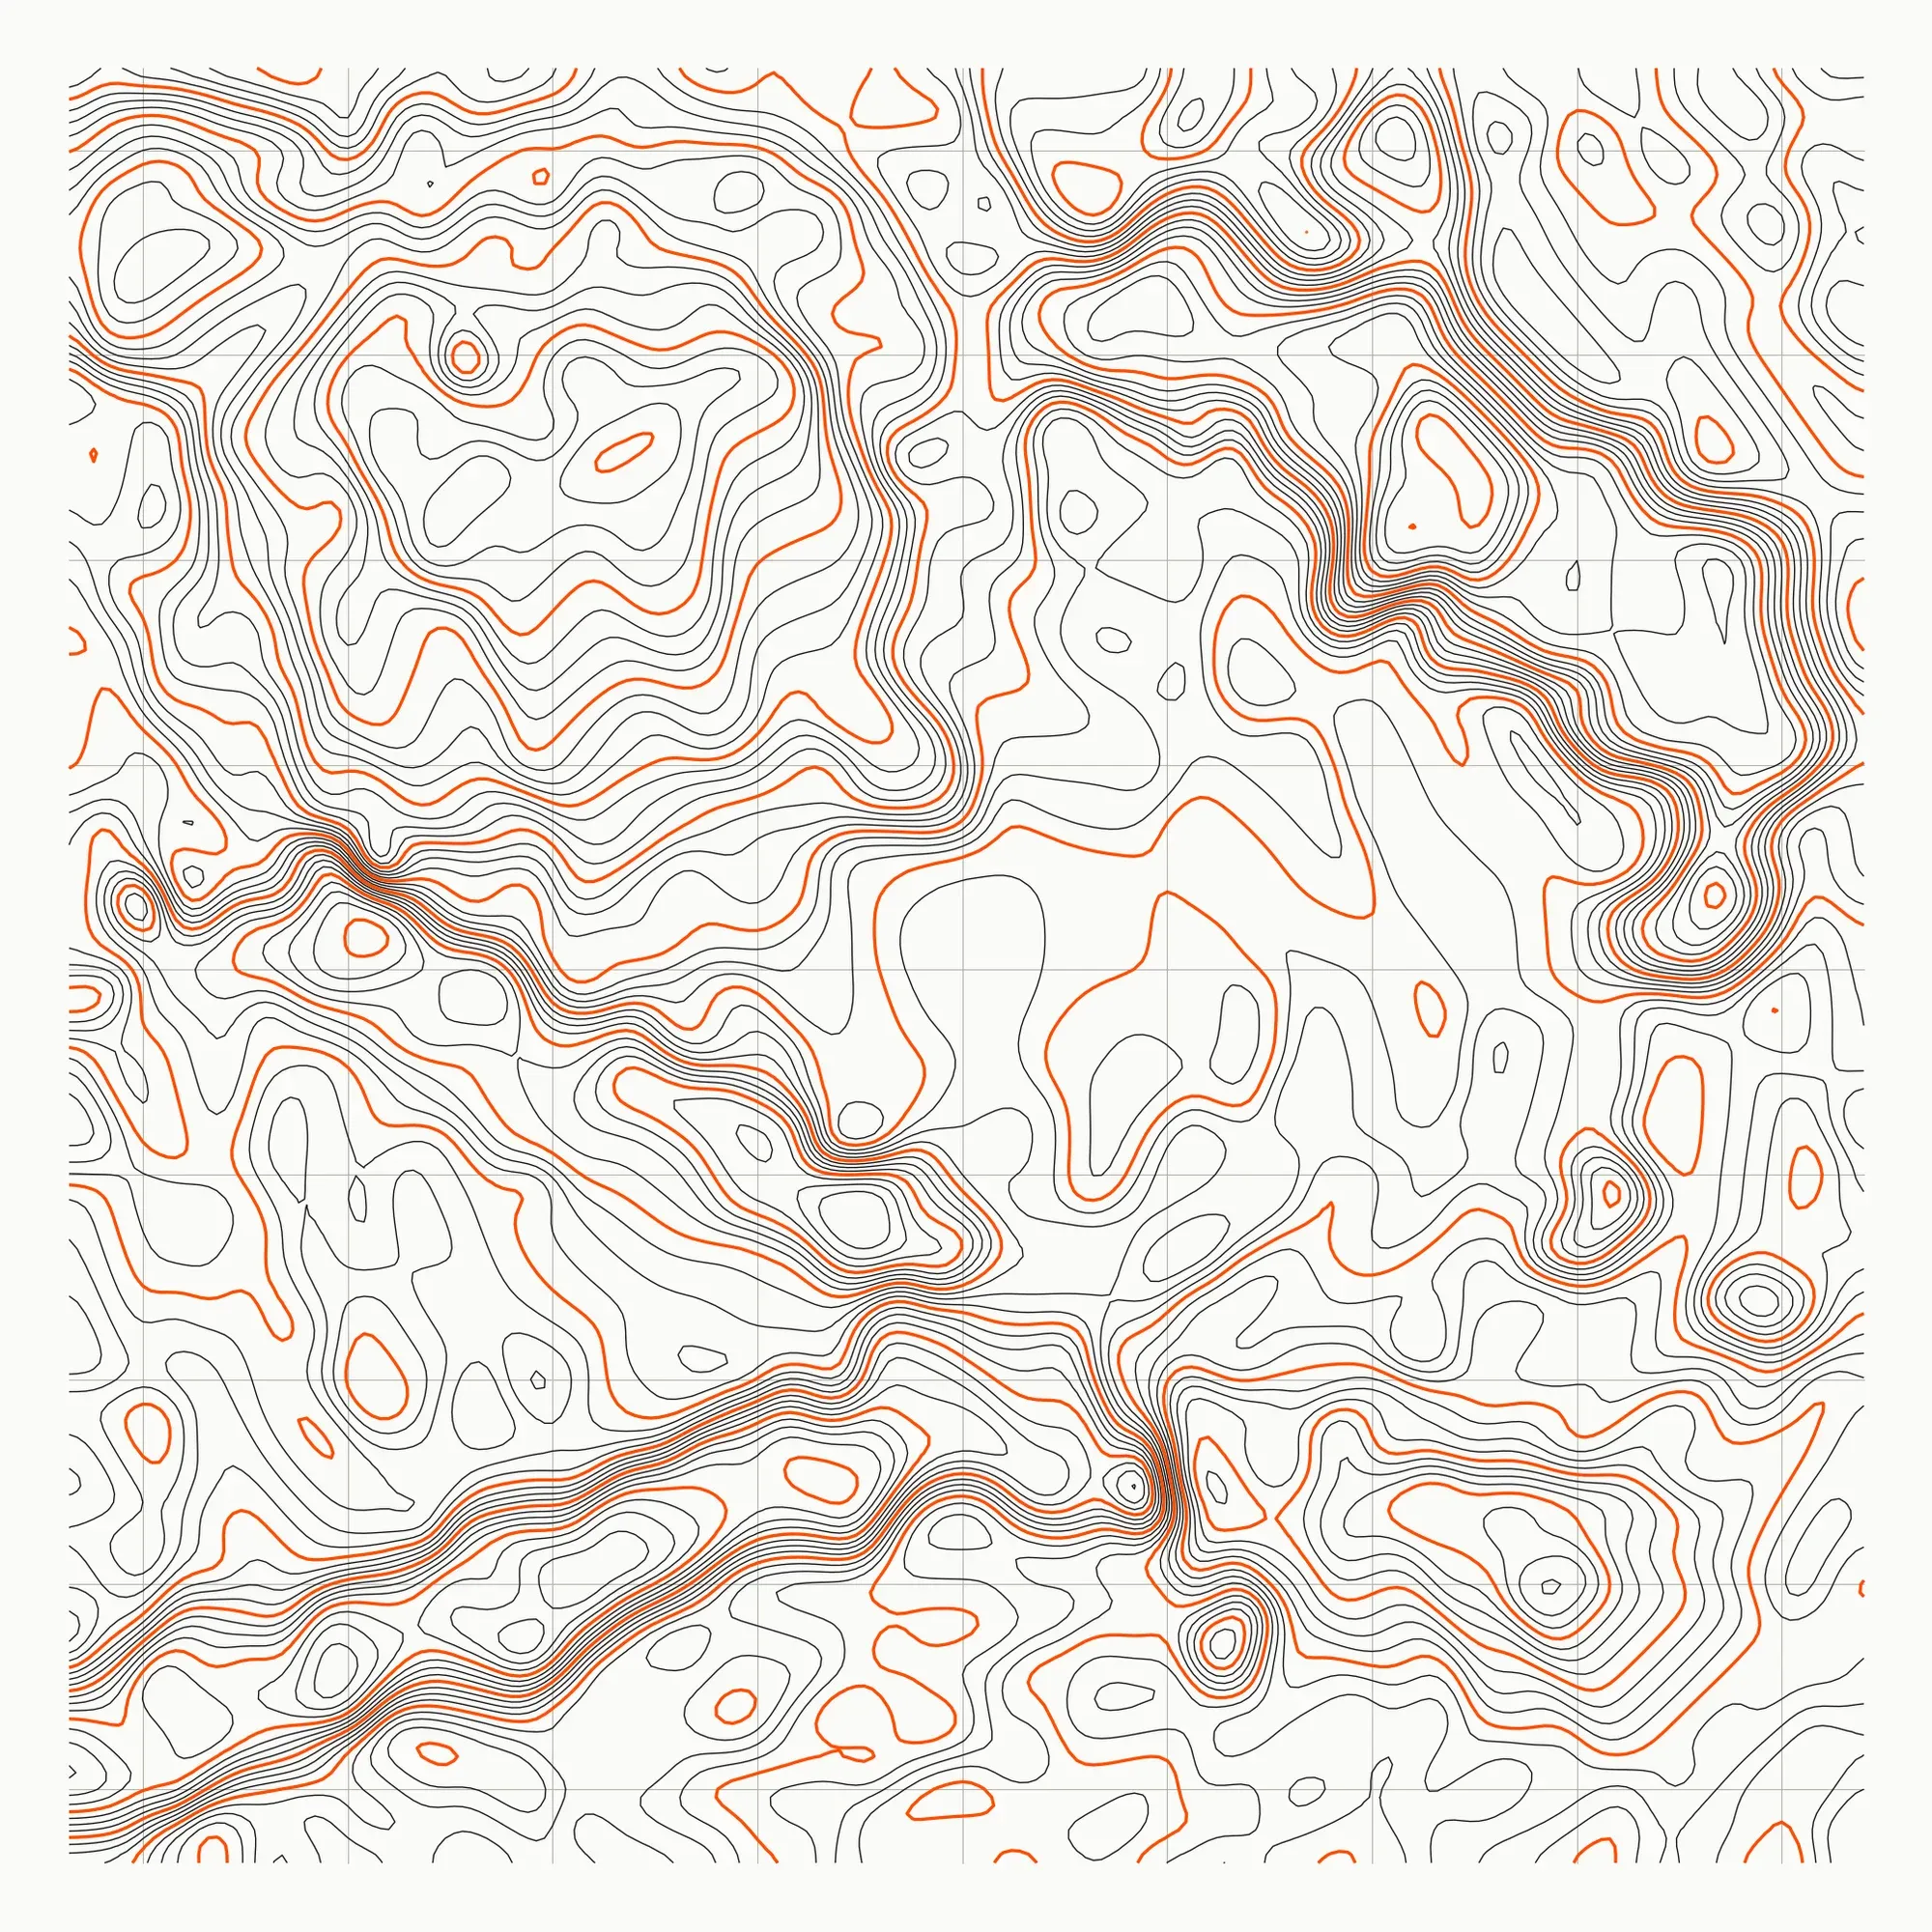
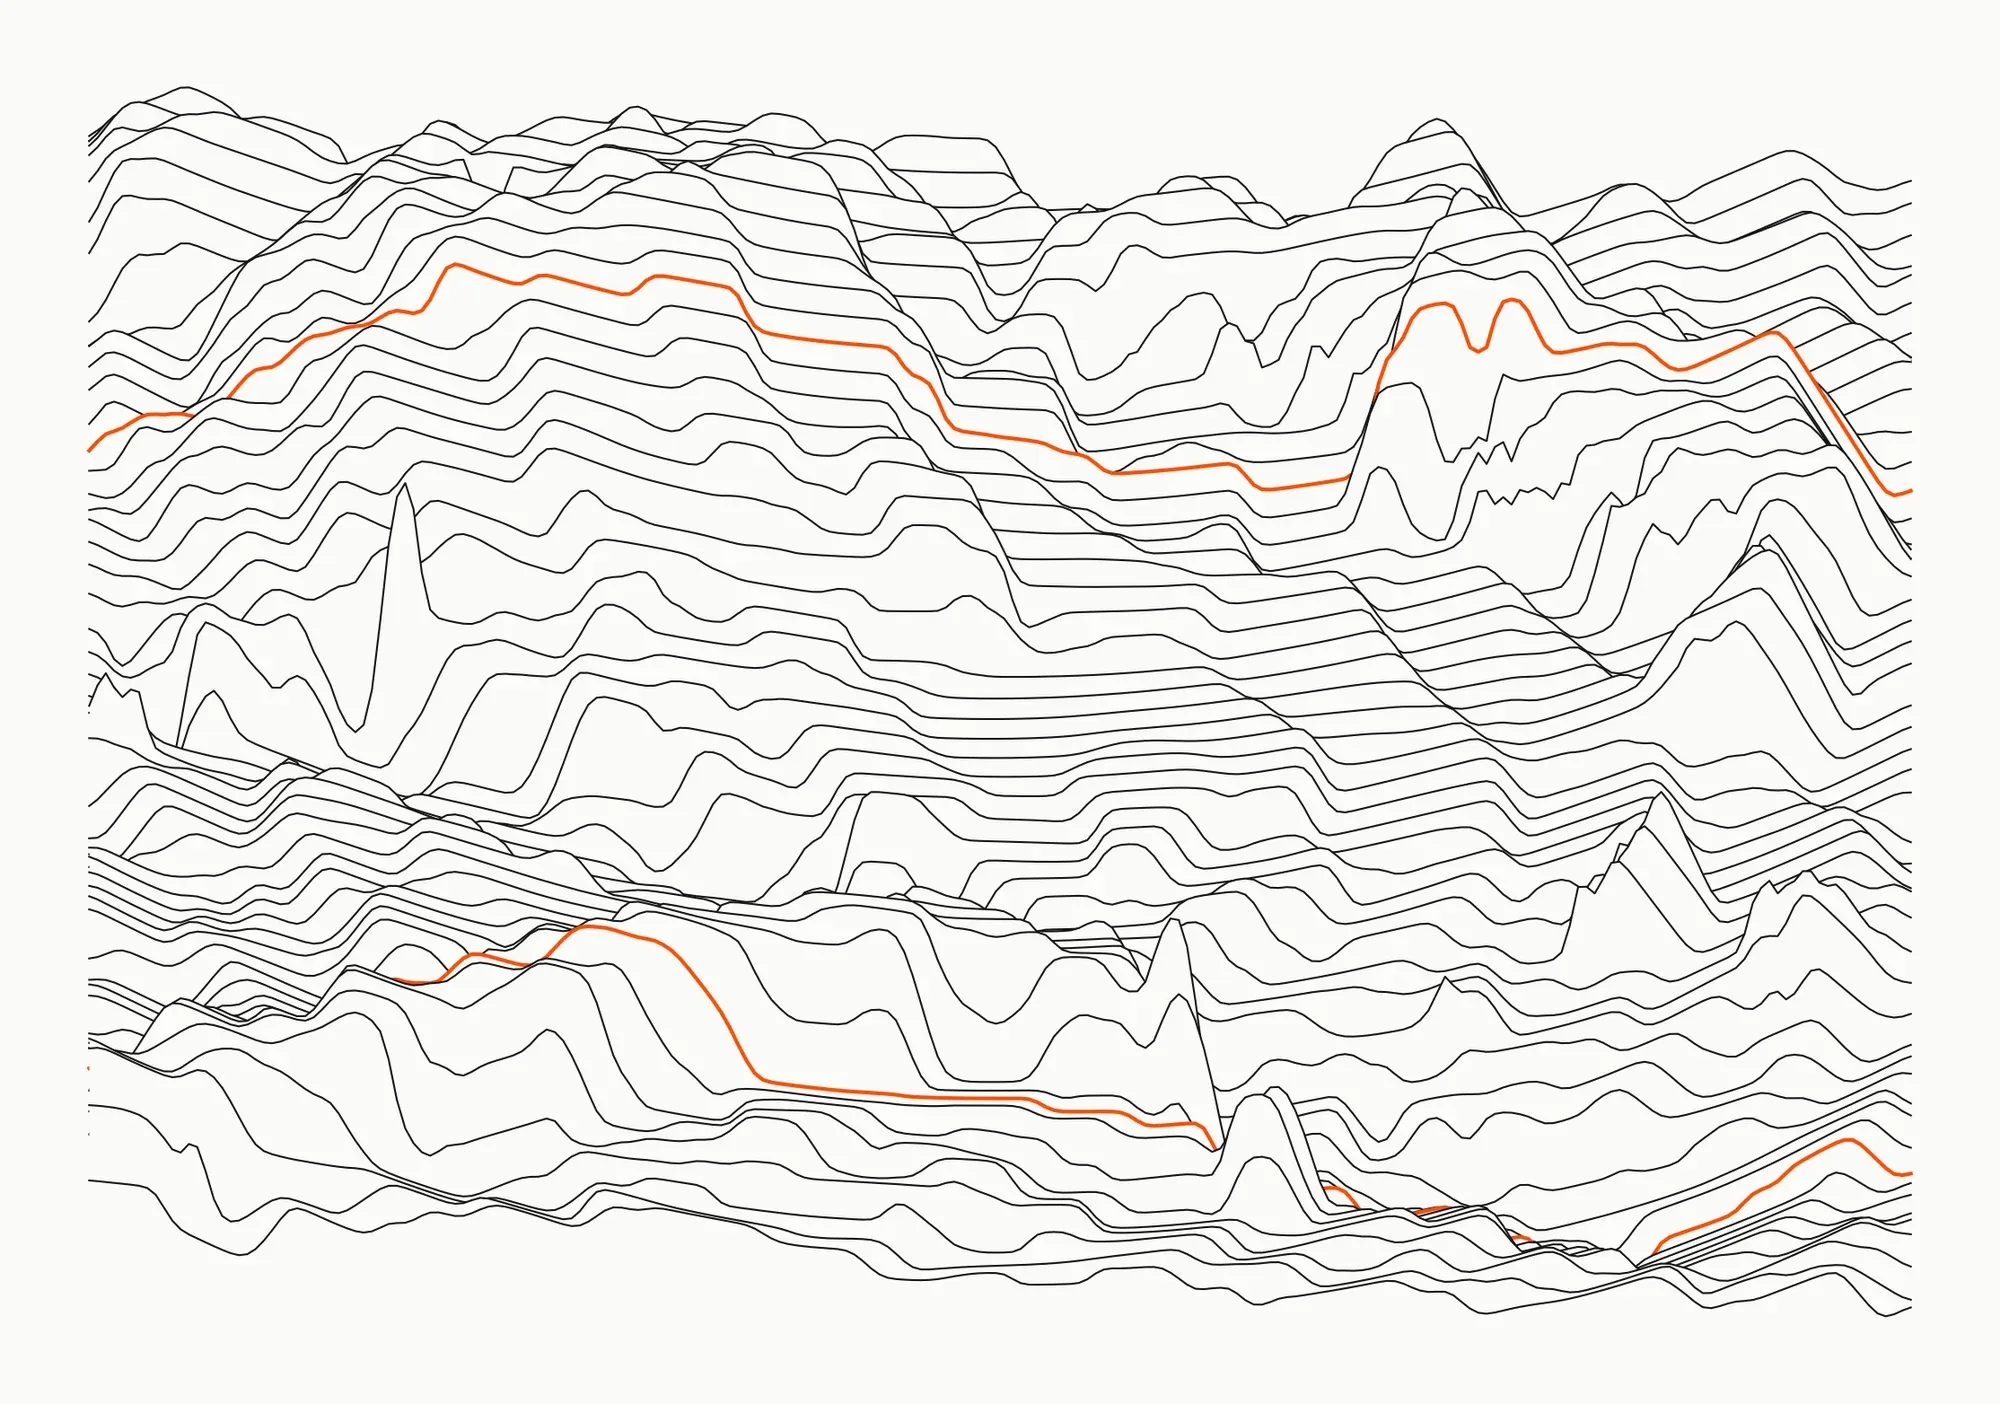
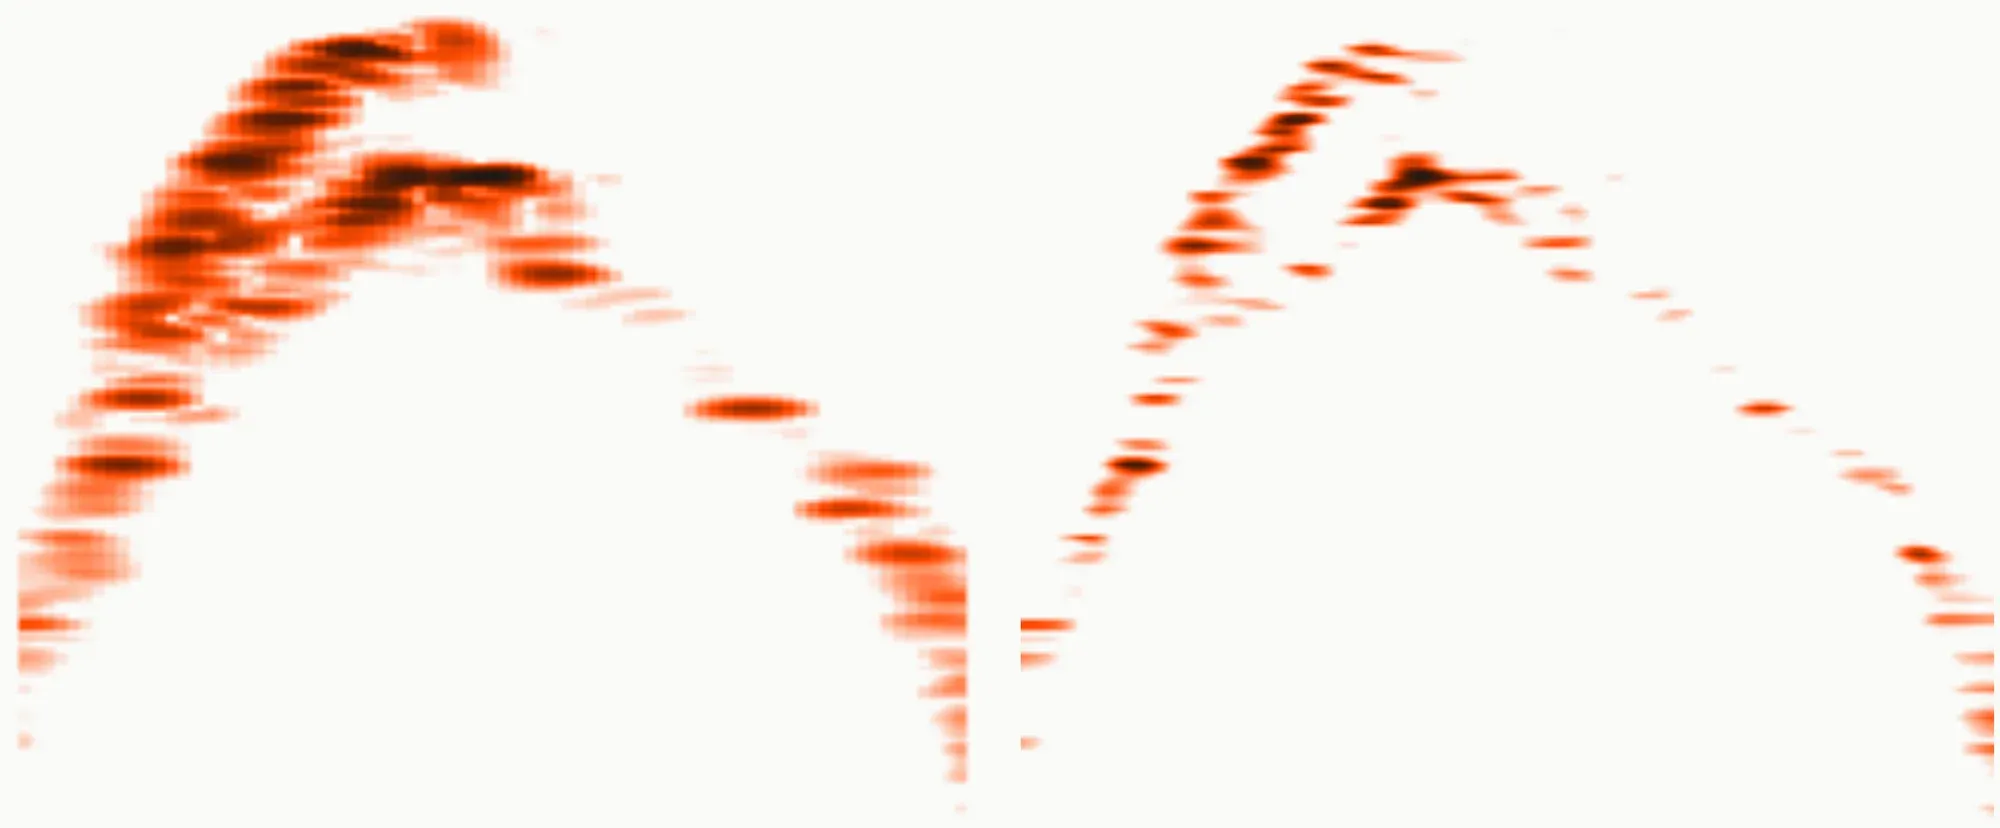
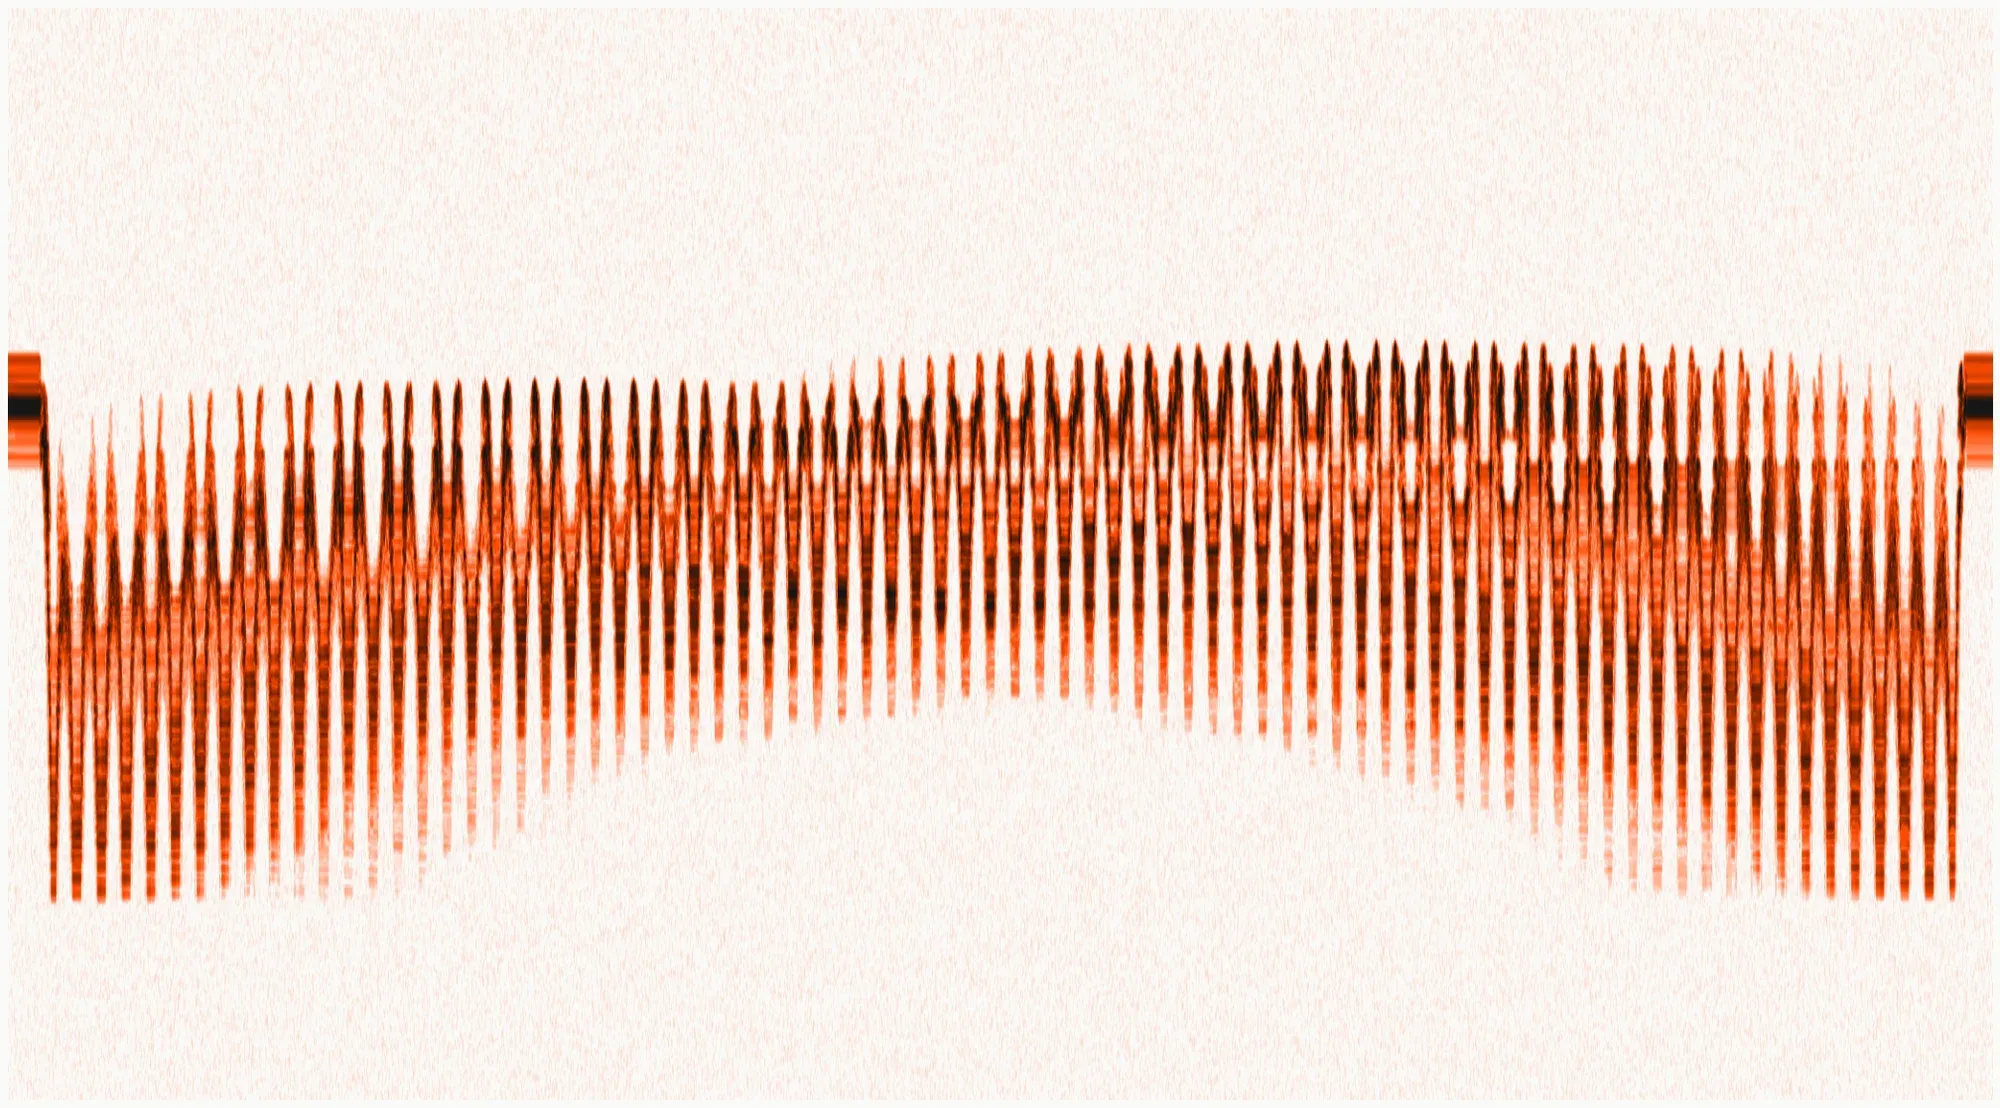
Ce qui a été fait
01
La simulation du fond et des échos
Un relief sur une grille de 2 mm avec quatre natures de fond, et pour chaque impulsion l’écho synthétisé : directivité du capteur, équation du sonar, rétrodiffusion selon l’angle, bruit de speckle.
Python · NumPy · SciPy
02
La sphère et son berceau
La géométrie du dispositif : les trois roues à 35,26° du pôle pour des axes perpendiculaires, la flottabilité qui presse la sphère contre elles, les couples transmissibles, les accouplements magnétiques.
03
Le pilotage
Le balayage ligne par ligne, la commande à 100 Hz et l’estimation de l’orientation par la centrale inertielle, avec le recalage à chaque arrêt ; un même programme pour le banc simulé et le banc réel.
Python
04
L’électronique et le firmware
La chaîne d’émission et de réception, et le code de deux cartes : l’une dans la sphère, pour l’impulsion, la numérisation de l’écho, la centrale et la liaison optique ; l’autre sur le berceau, pour les moteurs. Jamais compilé pour les cartes : seule la partie commune est testée sur ordinateur.
C++ · Raspberry Pi Pico
05
L’imagerie et la classification
Le relief par le barycentre des échos, puis par déconvolution sur les angles et la distance ; la nature du fond case par case, depuis cinq positions.
Python · Richardson–Lucy
06
Le mémoire
Cinquante-huit pages, commencées en 2020 et finies en 2026, avec les programmes en annexe et vingt et un tests qui vérifient la physique et le système.
LaTeX · unittest
Fonctionnement détaillé
Faites défiler : le dessin suit.
01 / 07
Cartographier un fond marin avec un seul faisceau
Tirer d’un sonar à un seul faisceau l’image la plus fidèle d’un fond marin, et en lire le relief et la nature. Le fond est simulé, 50 × 50 cm : une butte, un creux, des rides de sable, un chenal envasé, cinq rochers, un tuyau enterré, une épave, sur quatre natures de fond, sable, gravier, vase et roche. Rien n’est construit : tout, ici, est simulé.
02 / 07
Envoyer une impulsion, attendre l’écho
Un disque piézoélectrique de 12,7 mm émet cinq périodes vers 1 MHz, puis écoute. Le temps que met l’écho à revenir donne la distance, dans la direction du faisceau, large de sept degrés : à 35 cm, il éclaire une tache de quatre centimètres. La forme et la force de l’écho disent aussi de quoi le fond est fait : vue de biais, la vase renvoie vingt à trente décibels de moins que la roche.
03 / 07
Une sphère tournée par trois roues
Le capteur est collé au pôle sud d’une sphère étanche de 10 cm, immergée. Sa flottabilité la presse contre trois roues omnidirectionnelles, placées à 35° du pôle pour que leurs axes soient perpendiculaires, comme les trois arêtes d’un coin de cube ; chaque moteur, dans son boîtier étanche, l’entraîne par un accouplement magnétique. Tous les faisceaux partent de son centre, qui ne bouge pas.
04 / 07
Savoir où pointe le faisceau
Une centrale inertielle au centre de la sphère donne son orientation, deux cents fois par seconde. Chaque fois que les trois moteurs s’arrêtent, la dérive de ses gyromètres est remesurée. Une carte dans la sphère cadence l’impulsion, numérise l’écho et parle au berceau par une liaison optique à travers la paroi ; une seconde, sur le berceau, mène les moteurs. En simulation, la visée se trompe de 0,22° en moyenne.
05 / 07
Balayer le fond, ligne par ligne
La sphère balaie un carré de ±38°, ligne par ligne, en aller et retour, une impulsion par degré : 8 333 impulsions en 166 secondes. Le programme de pilotage est le vrai ; il conduit ici un banc simulé, avec ses glissements, ses retards et ses messages perdus.
06 / 07
Reconstruire le relief, plus net que le faisceau
Le faisceau rend le fond flou, comme une photographie mal mise au point : chaque point est vu par une vingtaine d’impulsions. La méthode classique place le barycentre de chaque écho sur l’axe du faisceau et s’écarte du vrai relief de 9,8 mm ; en traitant toutes les impulsions ensemble, par déconvolution sur les angles et la distance, l’écart tombe à 7,5 mm, en simulation.
07 / 07
Reconnaître la nature du fond
La force de l’écho selon l’angle de vue trahit le fond. Depuis cinq positions de la sphère, chaque case de trois centimètres est comparée aux courbes des quatre natures, et reçoit la plus proche : 64 % de cases justes en moyenne, contre 25 % au hasard. Fiable à l’échelle des zones, pas de la tache.
Fiche technique
- Date
- 2020, terminé en 2026
- Contexte
- Un travail scientifique personnel, commencé en prépa pour le TIPE, que je voulais poursuivre et finir.
- Technique
- Python (NumPy, SciPy, Matplotlib) · C++ pour Raspberry Pi Pico · LaTeX